핵심기술
실내외 통합 지도 작성 기술
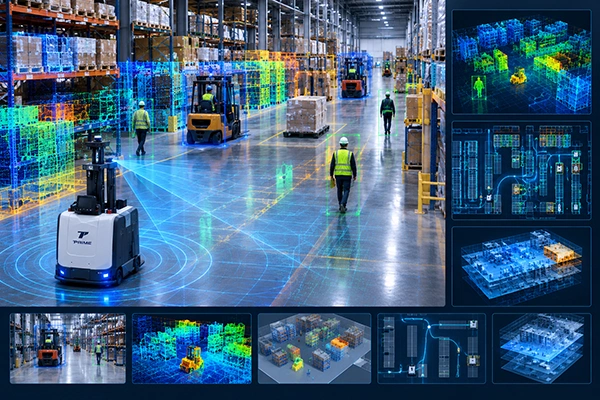
3D LiDAR 기반 환경 모델링을 통해지형, 구조물, 경사로 등 실외 공간을 정밀하게 인식하고 대규모 환경에서도 안정적인 위치 추정과 주행 기반을 제공합니다.
최대 20만 평 이상의 대면적 공간에서 실시간 지도 작성이 가능하며, 아파트 단지, 대학교 순찰 로봇 등 다양한 실외 로봇 서비스에 이미 적용되고 있습니다.
3D LiDAR 기반 3차원 환경 모델링과 센서 융합 SLAM 기술을 통해 복잡하고 동적인 환경에서도 정밀한 위치 인식을 제공합니다.
바닥, 차량, 수목 등 가변 요소와 동적 장애물을 고려한 지도 후처리 및 실시간 LiDAR 데이터와 정밀 지도의 매칭을 통해 환경 변화에 강한 위치추정 성능을 확보합니다.
슬립 보정 및 동적 환경 대응 기술까지 포함한 SLAM 기술은 실제 산업·도시 환경에서 검증된 실사용 중심의 자율주행 핵심 기술입니다.
멀티 오브젝트 인식 및 추정 기술
동적 장애물 인식
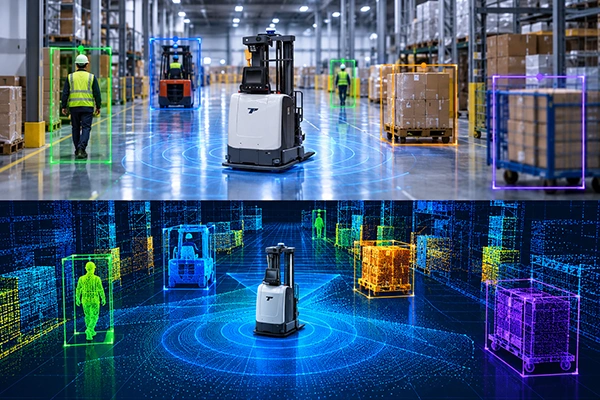
사람, 차량, 이동 물체 등 동적 장애물을 실시간으로 인식·추적하여 환경 변화에도 즉각 대응하는 안전하고 유연한 자율주행을 구현합니다.
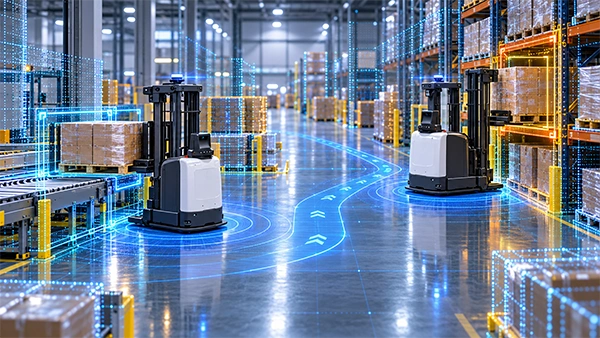
3D 기반 환경 인식 기술을 통해 동적으로 변화하는 산업 현장에서도 안정적인 자율주행을 제공합니다.
다중 객체 인식과 로봇 타입별 3D 장애물 맵핑을 기반으로, 현장에 최적화된 주행 경로를 실시간으로 생성합니다.
동적 장애물과 로봇의 기구적 특성을 고려한 최단·최적 경로 생성, 동역학을 반영한 부드러운 차선 회피 기술을 통해 복잡한 산업 환경에서도 빠르고 안전한 자율주행을 구현합니다.
카메라 기반
도킹 기술
카메라 기반의 비전 도킹 시스템으로, iDAR나 마커, 복잡한 티칭 없이도 10mm 이하의 정밀한 도킹을 실현합니다. 한 번 설치 및 등록하면 다양한 로봇과 도킹 지점에 손쉽게 확장 적용할 수 있어, 플러그 앤 플레이 방식으로 운영이 가능합니다. 스마트 팩토리와 물류센터의 자동화를 더 쉽고, 더 안전하며, 더 확장 가능하게 만들어줍니다.
초정밀 비전 도킹 / 10mm 이내의 정밀도
고정밀 멀티카메라 기술을 활용하여 10mm 이내의 도킹 정밀도를 제공합니다.
LiDAR나 마커 없이도 AMR을 정확한 위치로 유도할 수 있어, 자동화 시스템의 품질과 효율성을 동시에 향상시킵니다.
빠른 설치와 확장성 / 플러그 앤 플레이
복잡한 티칭이나 캘리브레이션 없이 한 번의 등록만으로 다양한 도킹 지점과 로봇에 사용할 수 있습니다. 설치가 간편하고 유지보수가 쉬워, 자동화 시스템을 빠르게 구축할 수 있습니다.
비용 절감
로봇에 장착되는 센서 비용 절감, 물리적 마커 제거로 인한 유지보수 감소, 설치 간소화를 통해 자동화 시스템의 전체 비용을 크게 줄일 수 있습니다.
자동 유지보수
진동이나 온도 변화 등으로 인해 발생하는 카메라 간의 위치 변화를 자동으로 감지하고 보정하여, 정확도를 장기간 안정적으로 유지할 수 있습니다.