
22 10월 무인지게차, 팔레트가 삐뚤어져 있어도 잡을 수 있을까? 도킹 인식 기술 완전 정리
팔레트가 항상 정위치에 있지는 않거든요.
조금 틀어져 있으면 로봇이 못 들어오는 거 아닌가요?
현장 경험이 있는 분일수록 이 질문을 먼저 합니다.
지게차 작업자가 내려놓을 때 조금씩 틀어지는 건 일상이고, 컨베이어에서 밀려 나온 팔레트가 딱 맞게 정렬돼 있는 경우는 생각보다 많지 않으니까요.
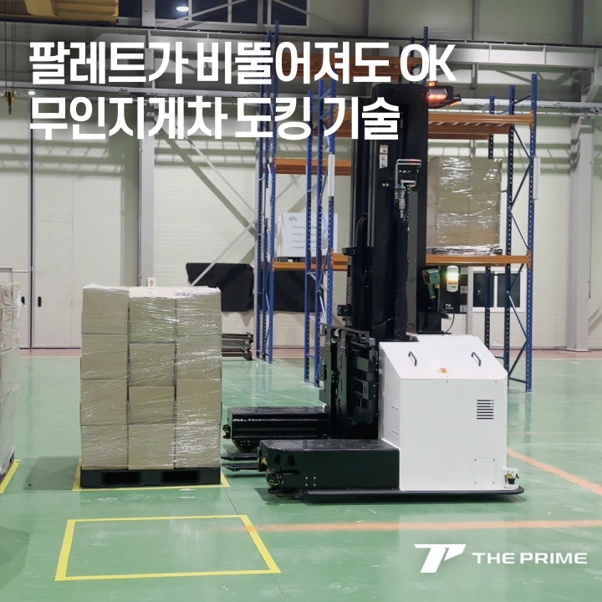
이번 글에서는 무인지게차가 팔레트 위치를 어떻게 인식하고, 틀어진 상황에서도 어떻게 도킹에 성공하는지 정리해 드립니다.
✔️ 무인지게차가 팔레트를 인식하는 방법
무인지게차가 팔레트를 들어올리려면, 먼저 팔레트의 위치와 자세(각도)를 정확히 파악해야 합니다.
단순히 “앞에 팔레트가 있다”는 정보만으로는 부족하고, X, Y, Z 세 방향의 위치와 기울어진 각도까지 함께 측정해야 합니다.
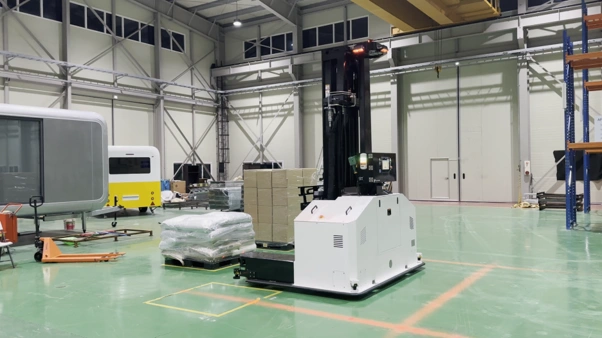
더프라임은 이를 위해 뎁스 카메라(Depth Camera)를 활용합니다.
뎁스 카메라는 일반 카메라와 달리, 피사체까지의 거리 정보를 함께 수집합니다.
이 거리 데이터를 3D 포인트 클라우드(Point Cloud) 형태로 처리하면, 로봇이 팔레트의 3차원 위치와 자세를 측정할 수 있습니다.
함께 장착된 2D LiDAR 센서는 팔레트 주변 바닥의 평치 장애물을 감지합니다.
뎁스 카메라는 팔레트 위치와 자세를, 2D LiDAR는 팔레트 주변 장애물을 각각 담당하는 구조입니다.
✔️ 정위치와 임의 위치, 무엇이 다를까요?
팔레트가 정위치에 있을 때는 비교적 단순합니다.
로봇이 미리 입력된 경로대로 직선 접근해서 포크를 넣으면 됩니다.
문제는 팔레트가 살짝 틀어져 있거나, 예상 위치에서 벗어나 있을 때입니다.
이때 단순히 정해진 경로대로만 움직이는 로봇이라면 도킹에 실패할 수 있습니다.
포크가 팔레트 구멍을 빗나가거나, 팔레트를 밀어버리는 상황이 생기는 거죠.
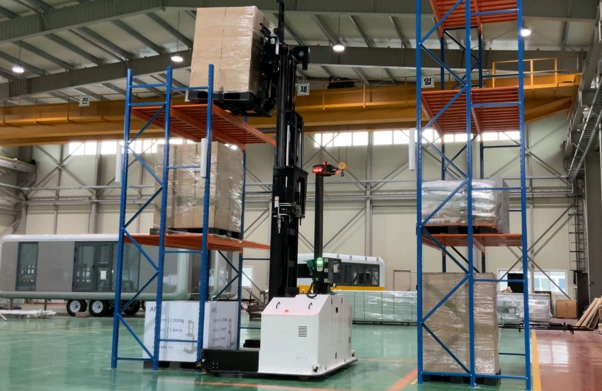
더프라임의 AMR은 뎁스 카메라로 측정한 팔레트의 실제 위치와 자세 데이터를 기반으로, 접근 경로와 모션을 실시간으로 보정합니다.
팔레트가 틀어진 만큼 로봇의 움직임도 함께 조정되는 방식입니다.
정위치일 때는 직선으로 들어오고, 임의 위치일 때는 최적 경로를 새로 생성해 팔레트 구멍에 정확히 포크를 진입시킵니다.
✔️현장에서 이게 왜 중요한가요?
실제 물류 현장에서 팔레트 위치는 항상 조금씩 달라집니다.
컨베이어 끝에서 밀려 나오는 방식, 지게차 작업자가 수동으로 내려놓는 방식 등에 따라
매번 위치가 조금씩 다를 수밖에 없습니다.
만약 도킹 인식 기술이 없다면, 허용 오차 범위를 매우 좁게 설정해야 합니다.
즉, 팔레트를 항상 수 mm 이내로 정확히 놓아야 로봇이 작동한다는 뜻이고, 이는 사람의 손이 더 많이 필요하다는 뜻이기도 합니다.
자동화를 도입했는데 팔레트 정렬을 위해 사람이 더 필요하다면, 본말이 전도되는 셈이죠.
팔레트 인식 기술은 그 자체가 목적이 아닙니다.
“사람이 대충 내려놓아도 로봇이 알아서 한다”는 현장 유연성을 확보하기 위한 기반 기술입니다.
✔️ 무인지게차 도킹 인식, 확인해야 할 체크포인트
- 무인지게차 도입을 검토할 때, 팔레트 도킹 관련해서 꼭 확인하시기 바랍니다.
팔레트 위치 인식 방식이 무엇인지 물어보세요. - QR코드나 반사판 의존 방식은 팔레트가 조금만 틀어져도 인식 실패가 날 수 있습니다.
- 평치 장애물 감지 여부도 확인하세요.
- 팔레트 주변 바닥에 낮은 장애물이 있을 때 대응 가능한지가 실제 운영 안정성에 영향을 줍니다.
- 팔레트 규격이 여러 종류라면, 복수 규격에 대응 가능한지도 함께 확인해야 합니다.
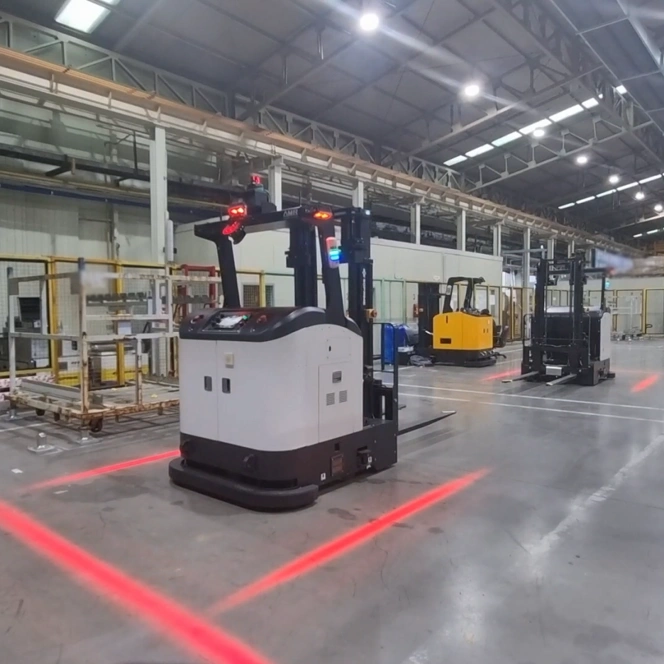
팔레트가 매번 정확히 같은 자리에 있는 현장은 없습니다.
작업자가 내려놓는 방식, 컨베이어에서 밀려 나오는 방향, 그날의 작업 순서에 따라 조금씩 달라지는 게 현실입니다.
“우리 현장은 팔레트 위치가 일정하지 않아서요”라는 이유로 무인지게차 도입을 포기하셨다면, 한 번 더 검토해 보실 이유가 생겼을 겁니다.